欢迎访问本站!
一根十二米的螺旋管下到精整台,卡尺沿外焊缝一路量过去:前段余高两毫米出头,一路很稳;走到中段某一段,突然窜到三点五;再过一两米,又自己回来了。焊工说手没抖,参数也没人动过。质检把这根管子单独标出来,回头调焊缝跟踪的记录,那条余高窜高的区间,正好落在跟踪报警的那一段上。
这样的事在螺旋焊管车间比在直缝管车间常见得多。原因不在焊工手上,藏在带钢、成型角、螺距和跟踪系统这四样东西的相互关系里。把这层关系理清楚,焊偏这件事就不那么神秘了。
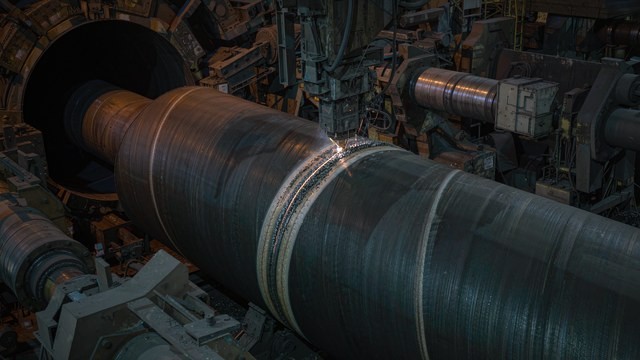
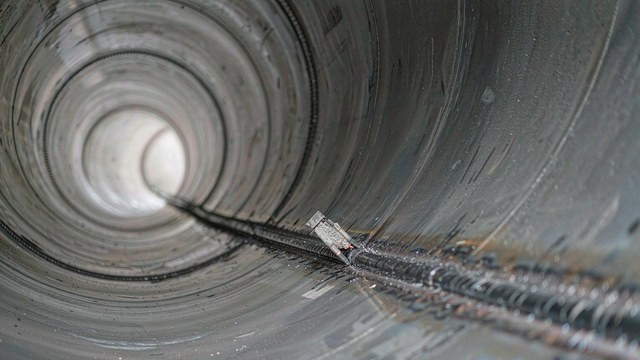
直缝焊管好办。钢板或者带钢先被压成整圆,顺着管子轴线焊一道直的纵缝,焊头基本固定在一个位置上,管子往前走,缝自己从焊头底下过。螺旋焊管完全不同,带钢是斜着喂进成型器的,卷成管以后,两条带钢边拼出来的那道缝,是绕着管身螺旋前进的。
焊缝和管子轴线之间的夹角,叫成型角 α。公开文献里给出的几何关系很简洁:管径 D 等于带宽 B 除以圆周率乘以 cos α,写成 D = B / (π·cos α);螺距 S 等于带宽除以 sin α,写成 S = B / sin α。工程上算得更细一些,会把壁厚考虑进去,用中径代替外径,结果差别不大。
这两个公式放在一起看,就知道现场为什么这么在意成型角。按常见参数估一下,一段螺旋焊缝的螺距大约是管径的一点四到一点五倍,管径越大,一个螺距走得越长。也就是说,焊头得一边跟着管子转,一边沿轴向往前走,落点要落在一条连续变化的螺旋线上。它想站住不动,是不行的。
带钢进厂时,边上带着一点月牙弯,行业里也叫镰刀弯。这东西是轧制、纵剪一路带下来的,想彻底消除很难。带钢进了成型器,为了保证管径不跑偏、焊接位置正常,操作工就得不断地微调成型角。
成型角一动,两件事同时发生。管径按前面那个公式跟着变,螺距也跟着变。螺距一变,焊点在管子上的相对位置就整体往后或者往前漂了一段,漂出去就是离开了坡口中心。《焊接学报》1980 年第 2 期上有一篇《螺旋管焊缝激光自动跟踪技术研究》,开篇就把这层因果关系写得很直白:钢带月牙弯难以消除,进成型器后必须不断改变成型角,螺距随之改变,焊接点就偏离了焊缝。那篇文章还把对接 V 型坡口可能出现的位置偏差列了三十多种形态。
还有一类偏差,名字不叫跑偏,效果差不多,就是错位合缝。公开的工艺资料把错位合缝分成挤厚和错边两种。挤厚的来路是带钢跑偏以后被限位立辊顶住,带钢一侧被挤出厚度;错边的来路多一些,月牙弯、递送边和自由边变形不均匀、焊垫辊位置不合适、带钢位置不正,都会推着它出现。错边出现以后,合缝的内侧外侧同时不平,内外两条焊缝会同时有偏流趋势,焊趾位置最容易积下夹渣和气孔。
排在最前面的是未熔合和未焊透。焊丝偏到坡口一侧,热量全压在一边,另一边的母材还没被充分熔化,熔池就凝固了。公开资料里形容这件事的一句话很好记:焊偏一毫米,侧壁就留一道缝。这两样都是面状缺陷,是管子承压和弯曲时最容易起裂的地方。
跟在后面的还有几样。咬边,因为电弧压力偏到了一侧;余高忽高忽低,因为单位长度上分配到的热输入变了;夹渣和气孔,偏流会把熔渣带到焊趾,掩盖住缺陷本身。
这类缺陷为什么让人头疼,在于不好查。未熔合是面状缺陷,方向不对,射线拍出来就是一片干净;超声对这类面积型缺陷更敏感。更麻烦的是螺旋焊缝的走向和管子轴线有夹角,探头沿焊缝扫查的角度不对,很容易漏过去。
标准层面也承认焊偏会发生。GB/T 9711-2023《石油天然气工业 管线输送系统用钢管》专门为「存在焊偏」这种情况规定了夏比冲击试样的刻槽轴线位置:试样要尽可能靠近外焊道边缘,热影响区试样的缺口偏向内焊道一侧,焊缝试样的缺口位于外焊道中心。标准写这一条,前提就是焊偏在螺旋管上属于可能出现、需要通过试验位置来规范的情形。
真查出来超标,就得按标准处理。同一位置的返修次数通常不超过两次,管端一定长度范围内一般不补焊,补完还要复检。这一步的尺度单独说得清楚,这里只提一句:焊偏留下的缺陷,处理起来余地往往比气孔夹渣小得多,预防比返修划算。
机械对中是最老、最便宜的一种,内焊上用得最多。内焊系统上装一套液压机械对中装置,两个导向辊压在带钢边缘上,和内焊头连在一起。带钢稍微一动,焊头跟着动,焊枪就始终落在成型缝的中间。它皮实、反应快、不怕粉尘,缺点是它跟的是带钢边,不是坡口本身的真实几何,坡口磨歪了它不知道。
第二种是 CCD 加十字光标,外焊上常见。高精度摄像头把十字光标投在焊缝中间,图像送到主操作台的监视器上,操作工盯着屏幕,用操纵杆微调焊头位置。看得见,心里有底,但它靠人,一个人盯几小时,注意力总有松的时候。
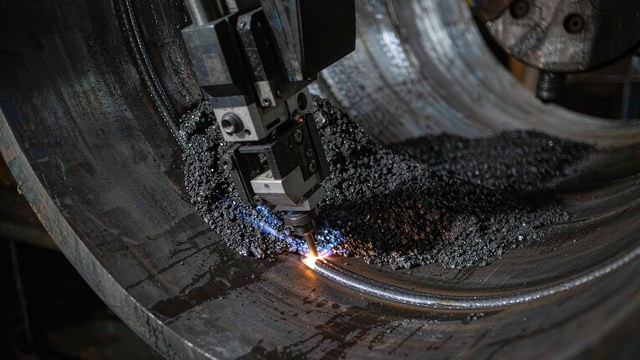
第三种是激光视觉跟踪,现在的主流做法。结构激光加 CCD 当传感器,激光条纹打在坡口上,相机拍下条纹图像,上位机做图像处理和模式识别,可编程控制器算出偏差,驱动精密十字滑架去调焊枪。哈尔滨工业大学现代焊接生产技术国家重点实验室、宝鸡石油钢管和英国一家视觉系统公司合作的那套内外焊跟踪系统,《焊管》2007 年第 4 期有过介绍,跟踪精度优于零点五毫米。国内做同类改造的厂家给出的参数是检测精度零点一毫米、控制精度零点三毫米,管径从二百一十九起,U 型、V 型、半 V 型、I 型坡口甚至无坡口都能跟。
一套完整的激光方案通常上两台传感器。一台装在内焊位置前面,负责跟踪;一台装在外焊位置前面,负责给外焊头定位。两台各自装在独立的十字滑架上,由自己的视觉信号控制。实时要测的量包括内坡口和外坡口的间隙、错边,还有两把焊枪的高度和横向位置。间隙或者错边超出预先设定的限值,系统会报警,有的直接熄弧停机。公开资料里这类系统的标准视场大约三十毫米高、四十毫米宽,视场开得大一些,更耐得住坡口质量的波动。
再往前追溯,早年那套激光传感器还有一手:可以跟踪人工画上去的跟踪线,比如一条塑料带。坡口边部啃得乱七八糟、实在不好认的时候,让传感器跟这条线,比硬认坡口可靠。
第一种是镜头脏。焊剂粉尘、飞溅、烟尘糊在镜头上,条纹图像一糊,条纹中心就找不准了。这是最常见、也最容易被忽略的一种,因为设备没坏,灯还亮着,屏幕上也还有图像。
第二种是条纹本身被打断。坡口粗糙、带毛刺、有油污反光、带着氧化皮,激光条纹在图像里断成几截,算法认不出完整的轮廓。
第三种是标定漂移。十字滑架的机械零点跑了,跟踪再勤快,也是朝着错误的方向调。这类问题最隐蔽,屏幕上曲线看着很正常,量到管子上才发现对不上。
第四种是响应跟不上。螺距是连续在变的,跟踪系统的响应速度慢半拍,那半拍里积累的偏差就是最大的。焊速提上去以后,这一点会放大。
还有一层根子在来料。只要带钢的月牙弯大,成型角就得不停微调,跟踪系统就一直处在追赶状态,报警次数会明显多起来。这种情况下换传感器、改参数都治不了本,得从带钢的板形和镰刀弯上下手。
最硬的一条证据是首件解剖。换规格、换卷、换班之后的第一根,切一段下来,磨抛腐蚀,看熔深和熔合线落在坡口的什么位置。屏幕上的曲线再漂亮,也不如这一片试样直接。
第二条是在线无损检验。螺旋焊缝一般按标准做全长的无损检验,常用超声;需要射线的时候,探头和成像面的摆放方向要顺着焊缝的走向,不能照抄直缝管的做法。
第三条是看报警记录。间隙和错边的报警次数、熄弧次数、每个班跟踪系统的调节量,是判断成型稳不稳的直接证据。有一件事值得单独看:如果跟踪系统的调节量一直很大,问题通常不在跟踪,在成型和来料上。
第四条是破坏性试验。压扁、弯曲这类试验能把焊趾处的起裂挖出来,焊缝和母材结合面上的问题,往往在这两种试验里先露头。
还有一条属于日常功课:标定和清洁写进点检表,按班或者按卷做。镜头擦一次几分钟的事,等缺陷出来再去查,代价是几根管子。
来料这头,带钢的镰刀弯和板形要在进料前就控住,超标的挑出来单独处理,别指望成型和跟踪去救。
成型这头,递送速度、成型辊、立辊要稳,别让成型角频繁跳。成型角每跳一次,螺距就跟着变一次,焊点就得多追一次。
焊接这头,焊丝对中、焊头固定牢,别让焊头在焊接过程中摆动;焊剂按说明书烘干,导电嘴孔径合适,送丝稳定。
跟踪这头,标定、清洁、响应参数和焊速匹配,三样都不能少。
最后是管理这一头。现场最常见的反面做法,是嫌报警吵,直接把跟踪关掉手动干。焊偏留下的缺陷,往往就从关掉报警的那一段开始。
技术规格里写清楚按哪本标准。管线管按 GB/T 9711-2023《石油天然气工业 管线输送系统用钢管》,普通流体输送管道用埋弧焊钢管按 SY/T 5037-2023《普通流体输送管道用埋弧焊钢管》,这一版自 2024 年 4 月 11 日起实施,代替 SY/T 5037-2018,合同还在引旧版的要留意。低压流体用的焊管走 GB/T 3091-2025《低压流体输送用焊接钢管》。三本标准对无损检验的方法、比例和验收等级要求不一样,别只写一句「符合国标」。
要过程记录。焊缝跟踪的报警记录、返修记录、焊工和无损检测人员的资质,这三样最能看出一个厂的成型稳不稳。无损检测人员的资质,GB/T 9711-2023 给出了等效标准,指向 TSG Z8001。
驻厂的时候,可以顺着一个方向看:这批管子的焊偏报警集中在哪一段,为什么集中在那里。是换卷前后、是某一卷带钢、还是某个班次,答案往往就指向来料或者某个岗位。这比看一堆合格报告有用。
一根螺旋管上那条斜着绕的焊缝,是这台机组每一次微调的结果。带钢的边不平,成型角就得动;成型角一动,螺距就变;螺距一变,焊头就得追。焊缝跟踪系统干的事,就是替人把这场追赶盯住。它盯得住,管子上就是一条整齐的焊缝;它盯不住,缺陷就藏在焊趾那一条缝里。
螺旋焊管的焊头为什么必须一直跟踪焊缝?
螺旋焊管的带钢是斜着喂进成型器的,两条带钢边拼出的焊缝绕管身螺旋前进,焊缝与管子轴线的夹角就是成型角。按公开文献给的关系,管径 D 等于带宽 B 除以圆周率乘以 cos α,螺距 S 等于带宽除以 sin α。一段螺旋焊缝的螺距大约是管径的一点四到一点五倍,所以焊头必须一边跟着管子转、一边沿轴向走,落点在一条连续变化的螺旋线上。直缝管的焊缝是一条固定位置的纵缝,焊头基本不动就能焊,螺旋管做不到这一点。
焊偏会在管子上留下什么缺陷,哪种最危险?
最危险的是未熔合和未焊透。焊丝偏到坡口一侧,热量集中在一侧,另一侧母材没充分熔化就凝固了,公开资料里形容为「焊偏一毫米,侧壁就留一道缝」。这两样都是面状缺陷,是承压和弯曲时最容易起裂的位置。跟在后面的是咬边、余高忽高忽低、夹渣和气孔,偏流会把熔渣带到焊趾,顺便把缺陷盖住。这类缺陷难查的地方在于,未熔合是面状缺陷,射线方向不对拍不出,超声对面积型缺陷更敏感;而螺旋焊缝的走向和管子轴线有夹角,探头扫查角度不对容易漏检。
机械对中、CCD 摄像和激光跟踪,该怎么选?
三种的定位不一样。机械对中用在内焊,两个导向辊压在带钢边缘,和内焊头连在一起,带钢一动焊头跟着动,皮实耐用、反应快,但它跟的是带钢边缘,反映不了坡口本身的真实几何。CCD 加十字光标用在外焊,摄像头把光标投在焊缝中间,操作工盯屏幕用操纵杆微调,看得见但靠人。激光视觉跟踪是目前的主流,结构激光加 CCD 采集坡口条纹,经过图像处理和模式识别后由可编程控制器驱动十字滑架调整焊枪,公开文献里这类系统跟踪精度优于零点五毫米,国内同类改造给出的参数是检测精度零点一毫米、控制精度零点三毫米,管径从二百一十九起,各类坡口都能适应。一条完整产线通常内焊外焊各上一套,分别装在独立的十字滑架上。
焊缝跟踪系统为什么会失效,日常怎么维护?
四种常见原因。一是镜头脏,焊剂粉尘、飞溅和烟尘糊住镜头,条纹图像模糊,条纹中心就找不准,这种情况设备看着是好的,最容易被忽略。二是条纹被打断,坡口粗糙、有毛刺、有油污反光或者带氧化皮,激光条纹在图像里断成几截。三是标定漂移,十字滑架的机械零点跑了,屏幕上曲线正常,量到管子上才发现对不上。四是响应跟不上,螺距连续在变,系统慢半拍,那半拍里的偏差最大。维护上把镜头清洁和系统标定写进点检表,按班或按卷做。另外如果来料带钢的月牙弯偏大,成型角会被迫不断微调,跟踪系统长期处于追赶状态,换传感器改参数都治不了本,得从带钢板形上解决。
怎么确认焊缝跟踪是真的有效?
五条。第一是首件解剖,换规格、换卷、换班后的第一根切一段磨抛腐蚀,看熔深和熔合线落在坡口的什么位置,这是最硬的证据。第二是在线无损检验,螺旋焊缝按标准做全长检验,常用超声,用射线时探头和成像面要顺着焊缝走向摆放。第三是看报警记录,间隙和错边的报警次数、熄弧次数、每班的跟踪调节量都是成型稳不稳的直接证据;如果调节量长期偏大,问题多半不在跟踪,而在成型和来料。第四是破坏性试验,压扁和弯曲能把焊趾处的起裂先暴露出来。第五是日常标定和清洁,按班次或按卷次执行,别等出了缺陷再回头查。
数据来源:来自公开网络。
钢管动力,关联公众号:钢标控。